Boston Dynamics公司早期曾和美國系統公司(American Systems Corporation)一同接受來自美國海軍航空作戰中心訓練處(Naval Air Warfare Center Training Systems Division)(NAWCTSD)的一份合約,該合約的內容是要以DI-Guy人物的互動式3D電腦糢擬,取代海軍飛機彈射任務訓練影片。
波士頓動力公司是機器人領域的先驅,也是所在領域中最先進的公司之一。Marc Raibert是該公司的總裁兼項目經理。 他於1992年將該公司從麻省理工學院(Massachusetts Institute of Technology)分拆。
2013年12月13日,波士頓動力公司被Google X(Alphabet Inc.的子公司)收購,價格未知,由Andy Rubin管理,直到他於2014年離開Google。在收購之前,Boston Dynamics將他們的DI-Guy軟體產品線轉讓給位於馬薩諸塞州劍橋的糢擬軟體供應商VT MÄK。
2017年6月9日,軟銀公司以不公開的條款收購穀歌母公司Alphabet旗下的波士頓動力公司。
波士頓動力公司(Boston Dynamics)產品/機器人(2018年6月):
BigDog、SpotMini 、Handle、Spot、SandFlea、WildCat、LS3、Atlas、RHex,以前的老版本還包括:LittleDog、Cheetah、RiSE 和 PETMAN。
- 1、BigDog(波士頓機械狗)——第一臺先進的複雜地形機器人
BigDog是波士頓動力學公司於2005年與Foster-Miller,噴氣推進實驗室(Jet Propulsion Laboratory)和哈佛大學康科德電場站(Harvard University Concord Field Station)合作創建的一款四足機器人。
BigDog是由美國國防部高級研究計劃局(DARPA)資助的,原希望它能夠作為一個機器人馱騾子來陪伴士兵在複雜地形、車輛無法通行的情況下使用,但BigDog被認為太大而不能用於戰鬥,之後被擱置。
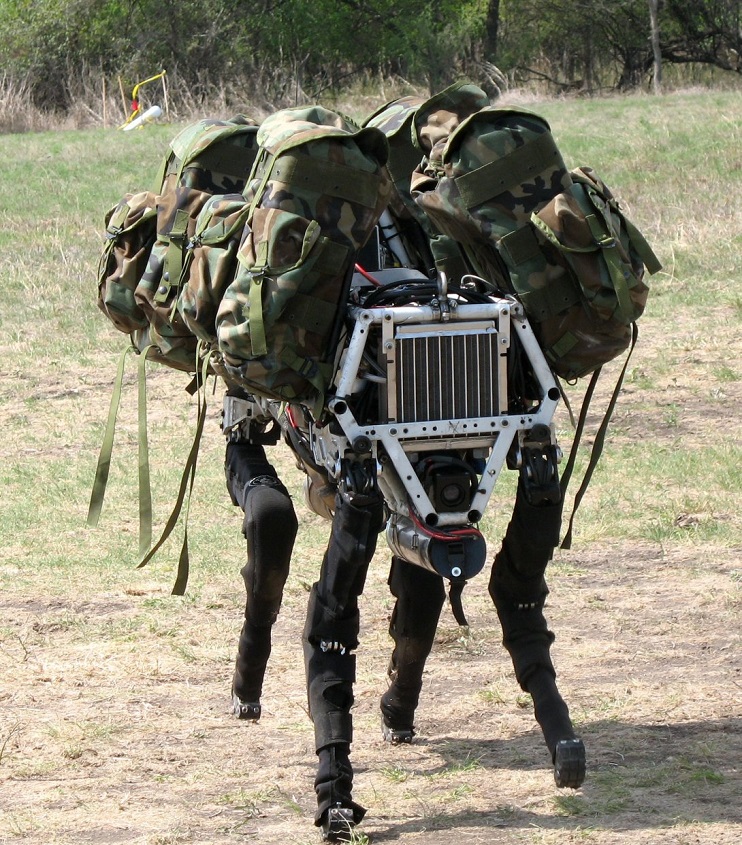
BigDog不使用輪子,而是使用四條腿進行運動,從而使它可以在倫在無法通行的複雜地形移動穿越。BigDog被稱為「世界上最雄心勃勃的腿式機器人」,它被設計為可以攜帶340磅(150公斤)負重以時速4英裡(6.4公裡/小時; 1.8米/秒)的速度與士兵一起、在35度的斜坡上穿越崎嶇的地形。
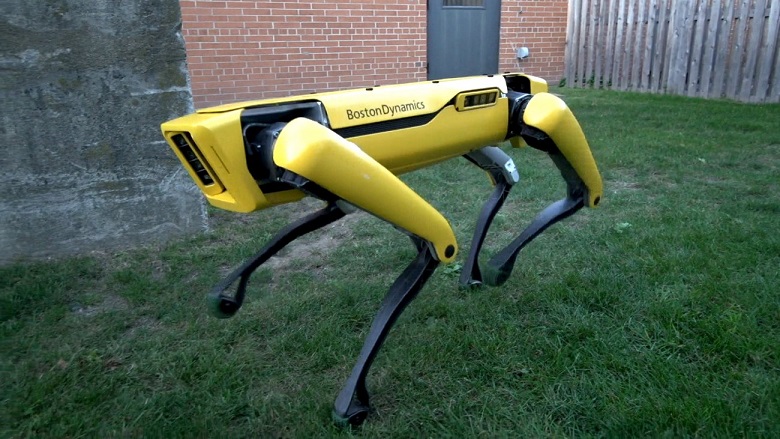
- 2、SpotMini——靈活的機器人,處理物體,爬樓梯,並能在辦公室,家庭和戶外運作
波士頓動力公司推出的四腿犬類靈感SpotMini,其重量僅為25千克(55磅),比其他產品輕。充滿電,機器人可執行約90分鐘,Spot Mini是Boston Dynamics發布的最安靜的機器人之一。
2018年2月,SpotMini利用其前爪為另一個機器人打開一扇門的宣傳視頻在YouTube上排名第一,觀看次數超過200萬次。同一個月的後期視頻顯示,SpotMini在面對人類幹預時堅持試圖打開大門。觀眾認為機器人「令人毛骨悚然」,「讓人想起各種不會放棄尋找和摧毀任務的科幻機器人」。
2018年5月11日,TechCrunch Robotics Session 2018年波士頓動力學Marc Marc Raibert首席執行官宣布SpotMini機器人正在預生產並準備在2019年投入商用。波士頓動力公司在其網站上強調,SpotMini是「建造的最安靜的機器人」。該設備重66磅左右,充電時可執行約90分鐘。該公司表示,它計劃與合同制造商合作,在今年晚些時候以商業為目的構建首批100臺SpotMinis,並開始擴大生產規糢,目標是在2019年銷售SpotMini。
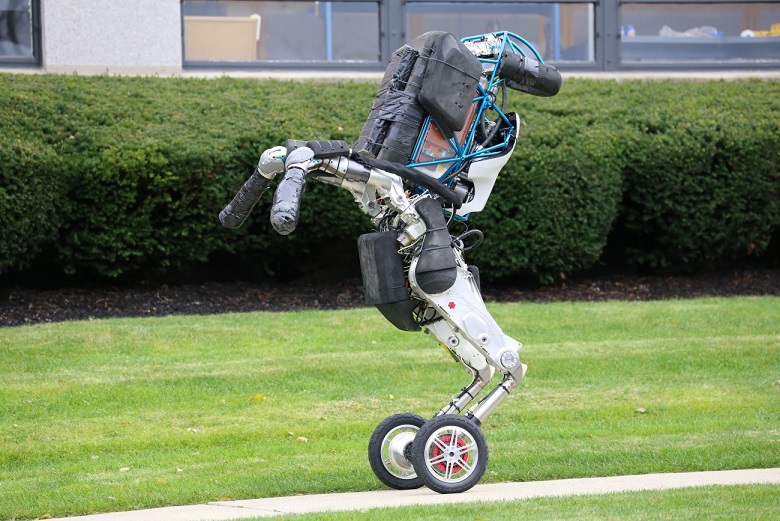
3、Handle——腿和輪子:兩全其美,提供靈活的高強度移動操作
Handle是一種研究機器人,身高6.5英尺(198厘米),可以以9英裡/小時(14.5公裡/小時)的速度行進,並垂直跳躍4英尺(122厘米)。 它使用電力來操作電動執行機構和液壓執行機構,一次電池可行進約15英裡(24公裡)。
Handle使用波士頓動力學公司生產的四足動物和兩足動物機器人中的許多相同的動力學,平衡和移動操作原理,但只有大約10個驅動關節,使它顯著不那麼複雜。輪子在平坦的表面上效率很高,而腿部幾乎可以在任何地方使用:通過組合車輪和腿部,Handle可以兼具兩全其美。
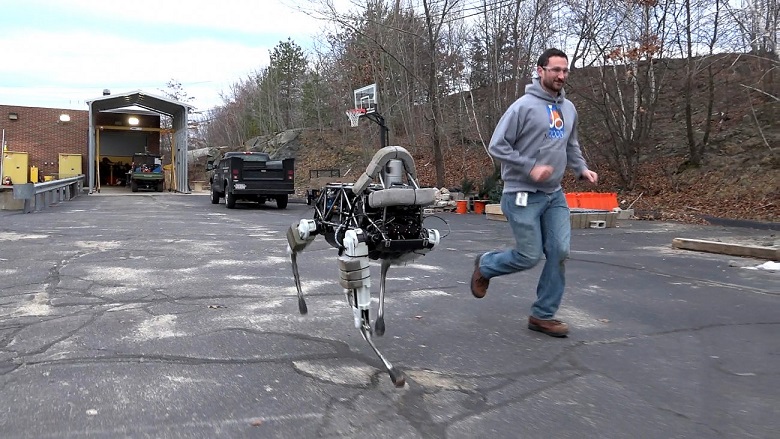
- 4、Spot——安靜的四腳機器人,具有超凡的地形移動性和超人類的穩定性
Spot是一款專為室內和室外操作而設計的四足式機器人。Spot採用電動和液壓驅動。 它利用激光雷達和立體視覺以及一套車載傳感器來感應其崎嶇的地形環境,以保持平衡並協調崎嶇的地形。 Spot可攜帶23公斤的有效載荷,一次充電,可執行45分鐘。
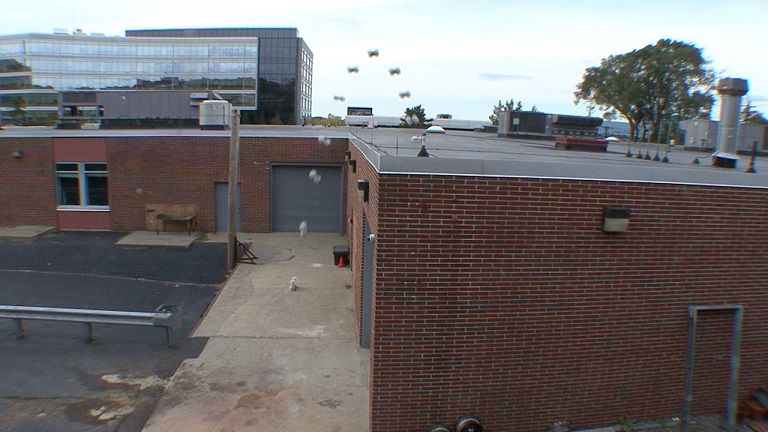
- 5、SandFlea——可跳躍、並越過小型建築物的機器人
Sand Flea是一款帶有4個輪子和強大跳躍腿的小型機器人。 它像平地上的遙控車一樣駕駛,但可以跳到10米的空中跳過障礙物。這足夠跳過複合牆,爬到房子的屋頂,爬上一組樓梯或進入第二層的窗戶。
機器人使用它的輪子作為陀螺儀在飛行過程中保持水平,這樣操作員可以清晰地看到車載攝像頭,並確保平穩的四輪著陸。一次充電,SandFlea可以跳25次。波士頓動力公司利用美國陸軍快速裝備部隊(REF),DARPA和桑迪亞國家實驗室(Sandia National Laboratory)的資金開發了Sand Flea。
SandFlea目前已停產。
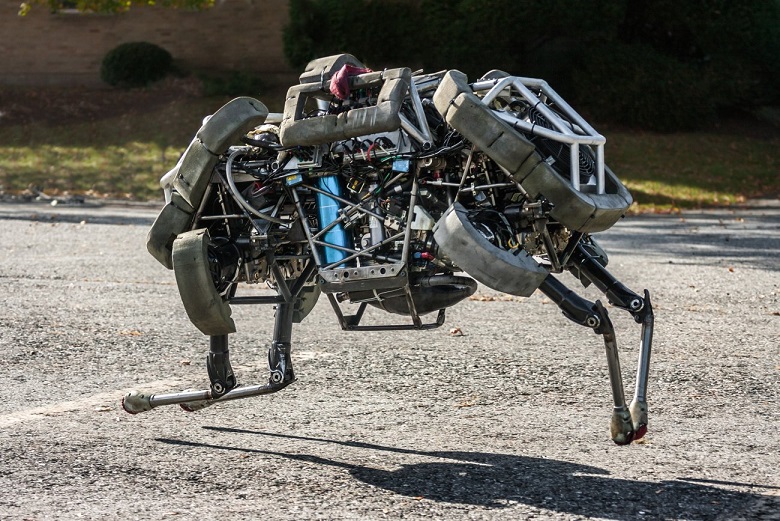
- 6、WildCat——世界上最快的四足機器人
WildCat機器人是世界上執行速度最快的四足機器人,速度為32公裡/小時。 以前的記錄是麻省理工學院1989年創造的21公裡/小時。
WildCat由甲醇燃燒發動機驅動,驅動液壓驅動系統,機器人使用各種步態,包括小跑,跳躍和奔跑,以在相對平坦的地形上跑步和操縱時保持其平衡。
車載計算機使用動態控制算法和各種傳感器(IMU,地面合同,本體感受,視覺測距)來控制和穩定執行動作。WildCat使用一套激光測距儀來精確測量機器人在地面上的高度和姿態。
穩定WildCat的控制系統首先在Cheetah上開發,該實驗室原型的速度為48 km / h,比Usain Bolt快。WildCat開發由DARPA的Maximum Mobility and Manipulation項目提供資金。
- 7、LS3——有腿的隊伍支持系統
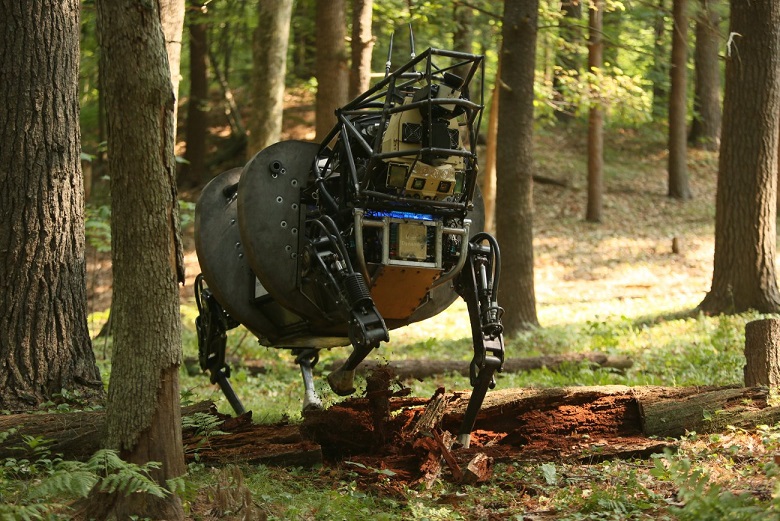
LS3被設計用於任何地形的海軍陸戰隊和士兵步行伴侶,幫助承擔他們的負重。 LS3可以攜帶182公斤的裝備和足夠的燃料,持續24小時的32公裡任務。 (在平地測試中,LS3最高紀錄可攜帶超過500公斤有效載荷。)
LS3使用計算機視覺自動跟蹤其領導者,因此它不需要專用驅動程序。 它還使用地形感測,避障和GPS,前往指定地點。
LS3由DARPA和美國海軍陸戰隊資助。Boston Dynamics組建了一支非凡的團隊來開發LS3,包括波士頓動力學公司,卡內基梅隆大學(Carnegie Mellon),噴氣推進實驗室(Jet Propulsion Laboratory),貝爾直升機公司(Bell Helicopter),AAI Corporation和Woodward HRT公司的工程師和科學家。
- 8、Atlas——世界上最具活力的人形機器人(已經可以後空翻了)
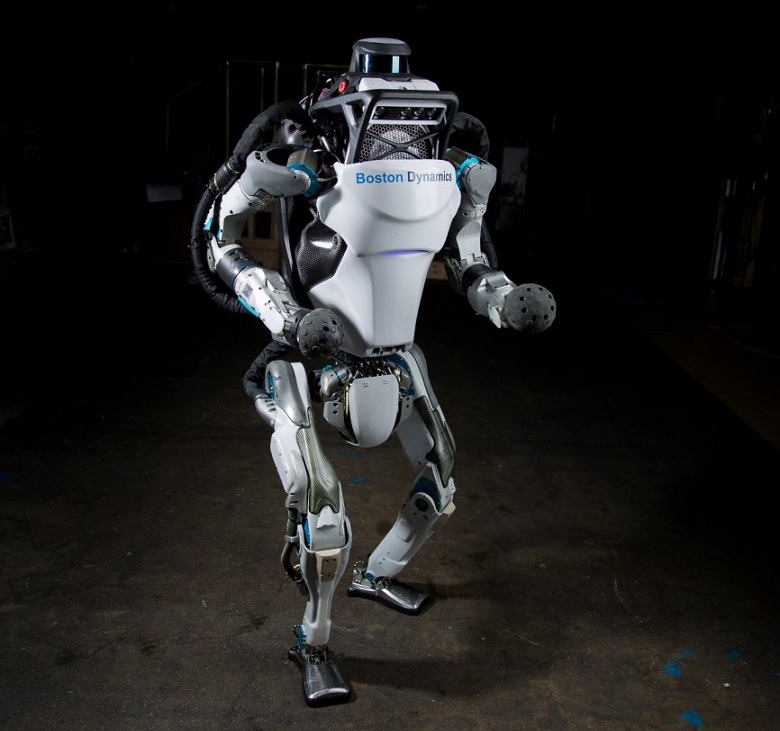
Atlas是Boston Dynamics正在開發的一系列高級仿人機器人中的最新產品。Atlas的控制系統可協調手臂,軀幹和雙腿的運動,實現全身移動操作,極大地擴大了操作範圍和工作空間。
Atlas在執行任務時的平衡能力使其能夠在占用很小空間的情況下以較大的觸及空間來工作。
Atlas硬件充分利用3D打印技術來減輕重量和空間,從而形成了一個具有高強度重量比和極大工作空間的卓越緊湊型機器人。立體視覺,距離感應和其他傳感器賦予Atlas在其環境中操作物體並在崎嶇地形上行駛的能力。
Atlas非常靈活,可以完成一系列動作,包括後空翻。
- 9、RHex——無視崎嶇的地形
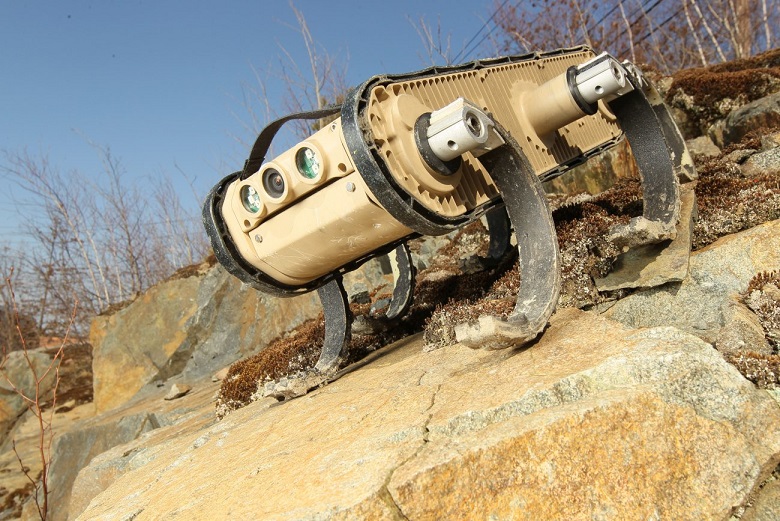
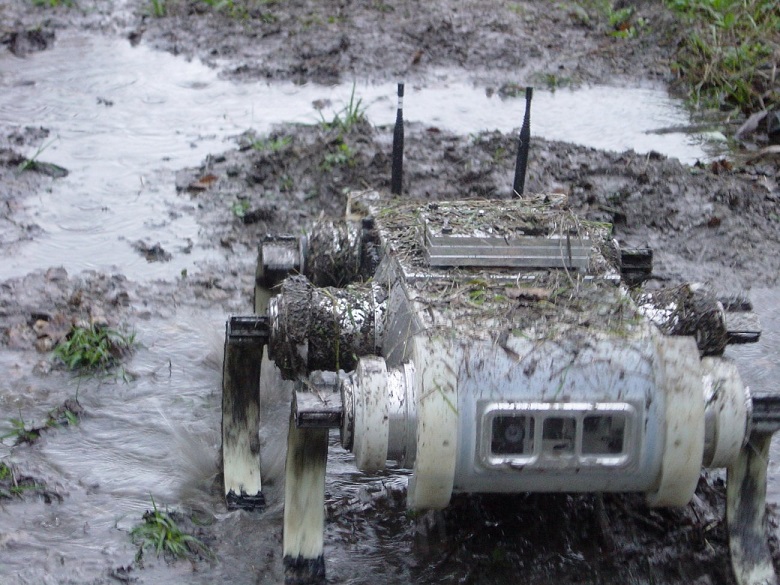
RHex是一個六腿機器人,在崎嶇的地形上具有卓越的移動性。獨立控制的腿部產生專門的步態,通過最少的操作員輸入就可以在崎嶇的地形上推進。RHex穿越岩石地帶,泥土,沙地,植被,鐵軌,電話桿(telephone poles)和樓梯。
前置和後置攝像頭為操作員提供遠程查看RHex周圍環境的功能。其密封的機身使得RHex在潮濕的天氣,泥濘和沼澤的條件下,以及涵洞流動的情況下完全可以執行。RHex卓越的地形能力已在政府執行的獨立測試中得到驗證。
RHex由DARPA和美國陸軍快速裝備部隊提供資金開發。